對很多 CAE 工程師來說,最折磨人的,往往不是模型不夠大,也不是材料參數難找,而是明明幾何、網格、邊界條件都檢查過了,求解一跑卻還是穿透、震盪、收斂失敗。
尤其在裝配體應力分析、精密機構驗證、電子封裝可靠度、密封件擠壓或多零件干涉模擬中,接觸(Contact)幾乎是最常見、也最容易把分析拖進泥沼的非線性來源之一。常見症狀包括:
- 節點過度閉合(Overclosure)或明顯穿透(Penetration)
- 力殘差(Force Residual)反覆震盪
- 大量 cutback,時間增量一路被砍小
- 負特徵值(Negative Eigenvalues)持續出現
- 接觸狀態在 open / close 之間頻繁切換,導致 chattering
- 原本應該貼合的零件,結果在後處理中彼此穿過
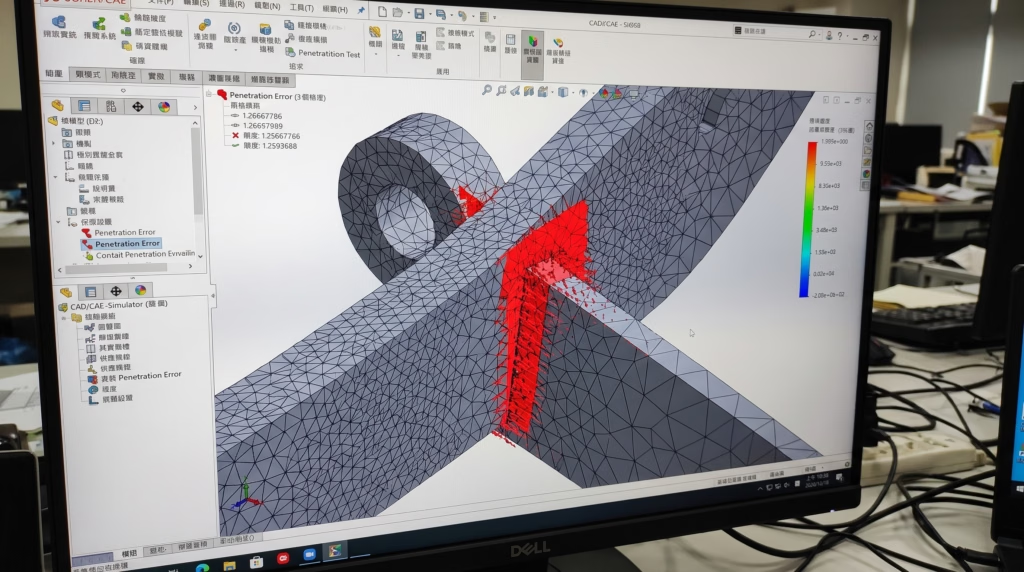
這些現象的共通點是:問題未必出在材料,也未必出在網格,而常常出在接觸演算法、接觸追蹤策略與初始化方式。
如果只把收斂問題理解成「再把網格切細一點」「再把步長調小一點」,通常只是延後崩潰,而不是真正解決問題。真正有效的做法,是回到底層邏輯:接觸是怎麼被偵測、怎麼被約束、又是怎麼在多體互動中維持數值穩定。
為什麼接觸問題特別容易讓模型失控?
接觸之所以麻煩,在於它不是固定邊界,而是會隨著變形、載入與相對運動不斷改變狀態的邊界非線性。
一旦兩個表面接近、分離、再接觸,系統剛度矩陣就會發生明顯變化。若模型同時具有以下特徵,收斂難度會快速升高:
- 零件數量多:潛在接觸面數量爆炸
- 存在大滑移:接觸位置持續改變
- 摩擦不可忽略:黏滑轉換會讓切向行為不連續
- 局部幾何尖銳或薄壁:容易出現接觸卡滯與法向誤判
- 初始干涉或微小間隙複雜:一開始就引發非物理衝擊
- 軟硬材料共存:接觸剛度尺度差異大,容易造成病態矩陣
這也是為什麼在實務上,像下列情境都特別容易變成接觸收斂重災區:
- 連接器插拔與卡扣機構
- 螺絲預緊後的裝配體應力評估
- 電池模組、電子封裝與板件支撐接觸
- 橡膠密封件、O-ring 與墊片壓縮
- 鈑金成形、沖壓與模具接觸
- 落摔、碰撞、夾治具受力與限位結構
底層演算法對決:Penalty Method vs. Kinematic / Lagrange Multiplier
要真正理解「為什麼會穿透」,不能只停留在操作畫面,而要理解求解器如何處理接觸約束。
1. 罰函數法(Penalty Method):用可控穿透換取更穩定的收斂
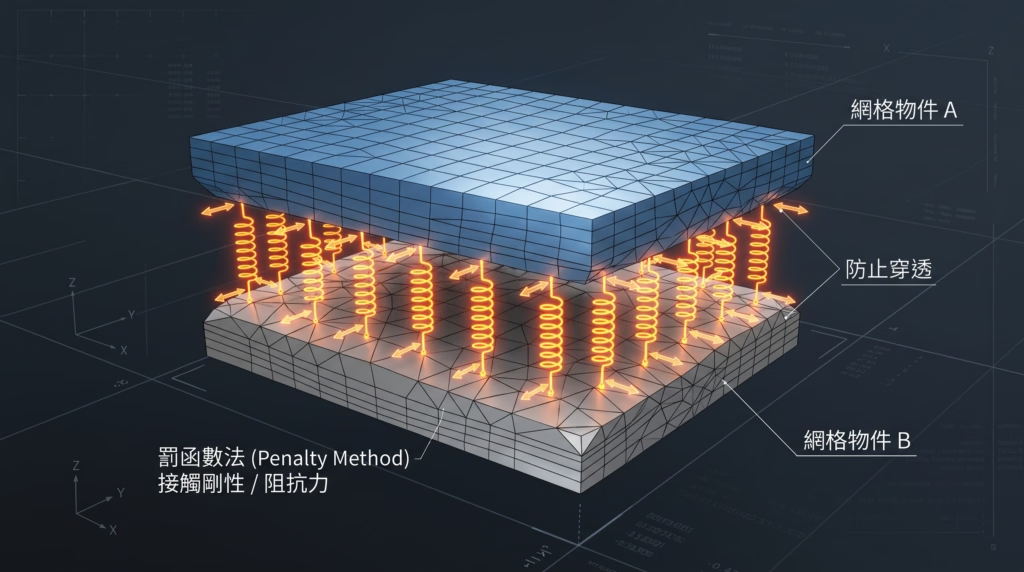
罰函數法的核心概念,是在接觸界面上放上一層數值上的「彈簧」。
當從屬面穿入主面時,系統會依照穿透量乘上接觸剛度,生成把它推回去的接觸反力。這種方法的優點是:
- 不需要額外引入大量拉格朗日乘數自由度
- 矩陣性質通常較溫和
- 對複雜非線性問題的整體收斂比較友善
- 在 General Contact 架構下更容易擴展到大量接觸對
但它的代價也很清楚:
- 數學上通常允許小幅穿透
- 罰剛度過低時,會出現明顯 overclosure 或接觸過軟
- 罰剛度過高時,會造成剛度矩陣病態,反而更難收斂
也就是說,罰函數法不是「禁止穿透」,而是「把穿透控制在工程可接受範圍內,同時維持求解穩定性」。
2. 運動學接觸/拉格朗日乘數法:追求零穿透,但更挑模型品質
另一大流派則是透過運動學約束或拉格朗日乘數,強制要求接觸面不能互相穿入,目標是達成接近零穿透(Zero Penetration)。
優點很直接:
- 幾何約束更嚴格
- 適合對局部穿透極度敏感的場景
- 在某些高精度接觸區域,可獲得更直接的法向約束結果
但缺點同樣明顯:
- 會讓系統矩陣更複雜
- 接觸狀態切換時更容易產生 chattering
- 若同時存在多重約束、摩擦或局部幾何不連續,收斂風險更高
- 在大型多體模型中,維護成本往往比理論精度更具挑戰
3. 為什麼很多工程模型最後還是傾向 penalty-based 策略?
因為真實工程並不只追求「理論上最硬的接觸」,而是追求:
- 算得完
- 算得穩
- 接觸位置合理
- 穿透量在可接受範圍內
- 能支撐設計決策
公開技術文章中,SIMULIA 也明確建議在 Abaqus/Standard 中優先考慮 general contact,因為它採用 surface-to-surface discretization,並補強了 edge-to-face、edge-to-edge、vertex-to-face 等追蹤能力,有助降低 node-to-surface 常見的 snagging、chattering 與不必要穿透問題。這個訊號其實很關鍵:演算法的重點不只是接觸是否「夠硬」,而是是否能在複雜裝配條件下維持可收斂、可診斷、可重複的分析流程。
工程上最常見的「穿透元兇」,其實不只一個
很多人把接觸穿透歸咎於單一原因,例如「罰剛度太低」。但從實務經驗來看,穿透通常是多個因素疊加後的結果。
1. 初始幾何干涉沒有被正確處理
CAD 幾何轉換、組裝公差與網格離散後,常常會在接觸區域留下肉眼不易察覺的初始 overclosure。若一開始就帶著局部干涉進入求解,接觸反力會在第一個增量突然暴衝,導致:
- 虛假的高接觸壓力
- 局部元素畸變
- 初始增量直接 cutback
- 後續接觸狀態一直不穩
在 Abaqus 的公開技術文件中,也特別提到可用 COPEN 等接觸輸出檢查初始 overclosure,並透過接觸初始化與間隙調整方式先診斷問題位置。
2. 主從面或接觸離散方式選錯
在傳統 contact pair 模式下,若主從面定義不合理,例如:
- 較軟、較細網格的一側被設成主面
- 連續曲面被切成多塊不連續區域
- 接觸區存在尖角、殼邊界或薄壁轉折
就容易產生接觸法向判斷錯誤、局部卡死,甚至把本來不該接觸的位置判成有效接觸點。
3. 多重接觸交會處出現過度約束
三個以上零件交會的區域,是多體接觸最危險的位置之一。這些位置若同時存在:
- 接觸對重疊定義
- Tie 與 contact 同時作用
- 對稱邊界、耦合約束、螺栓預緊或 connector 疊加
就可能造成 over-constraint,讓模型在邏輯上互相拉扯,最後表現成殘差震盪或不明原因發散。
4. 摩擦模型讓切向接觸變得更不連續
只要有摩擦,問題通常就比無摩擦更難。因為接觸不只要判斷法向張開或閉合,還得處理切向 stick-slip 轉換。當摩擦係數偏高、接觸壓力梯度大,或局部接觸面太粗糙時,模型就更容易出現:
- 切向殘差難以下降
- 接觸狀態頻繁跳動
- 局部能量異常累積
- 需要非對稱求解器才比較容易穩住
不只是理論:哪些產業真的被接觸問題卡住?
接觸問題之所以值得被深入處理,是因為它直接連到許多高價值設計決策,而不是單純的求解器技巧。
汽車與運輸:密封、卡扣、預緊與碰撞接觸
在車輛開發中,從門框密封條、電池包固定、扣件接觸,到鈑金成形與局部碰撞,幾乎都離不開接觸。尤其是密封件與橡膠擠壓問題,若接觸定義不穩,常會導致接觸壓力分布失真,進一步影響對漏氣、壓縮永久變形與裝配力的判斷。
電子與高科技:連接器、封裝與熱機耦合裝配
在電子封裝和消費性產品中,接觸問題通常更細、更敏感。像是:
- 連接器端子插拔力與應力集中
- 螺柱、支架與板件支撐接觸
- 晶片封裝在熱循環下的翹曲與擠壓
- 電池模組內部零件在熱膨脹下的局部干涉
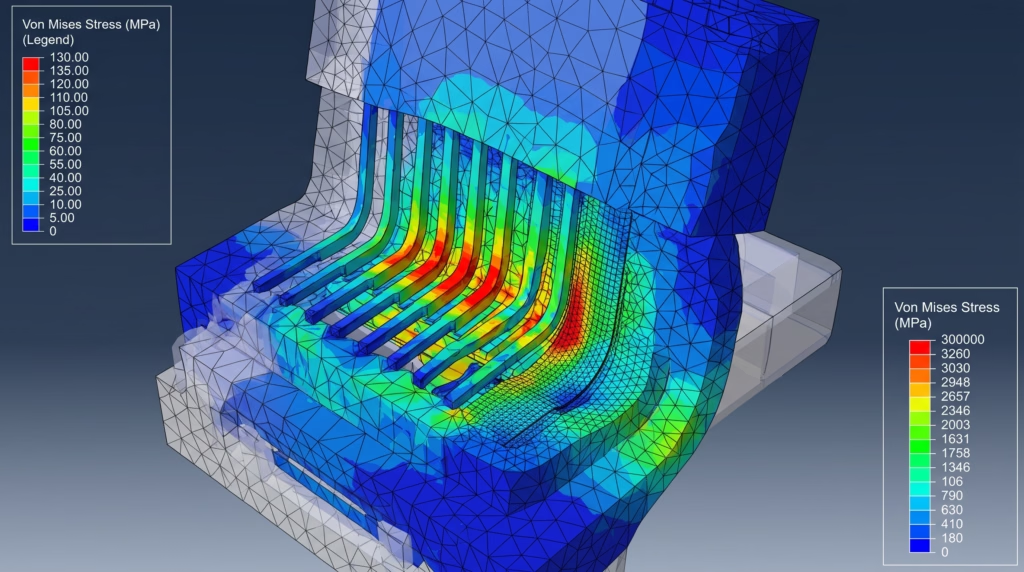
這類模型的特點是尺寸尺度差很大,局部又常同時伴隨塑性、蠕變或熱膨脹,因此接觸若處理不好,分析結果很容易失去公信力。
工業設備與重型機械:大型裝配、多零件交會與接觸鏈傳遞
在大型設備中,接觸往往不是單一界面,而是一整條力傳遞鏈。例如夾治具、支撐結構、法蘭、墊片、限位塊與螺栓預緊面共同作用。這時候最怕的不是單一穿透,而是一處接觸定義不穩,整個載重路徑都被扭曲。
第三方數據:接觸並不是小眾議題,而是主流工程痛點
如果從產業調查來看,非線性模擬與多物理耦合的需求正在持續升高,而接觸正是其中最常見也最具門檻的核心能力。
根據 Hyperion Research 長期對 HPC 與工程模擬市場的追蹤,製造業持續是高效能運算的重要應用族群,且 CAE、CFD、結構與多物理模擬都是主要工作負載之一。這代表一個現實:企業投入的算力越多,並不代表模型自然就會變得更可靠;若接觸策略設計不當,只會把更多算力浪費在 cutback、重跑與除錯迴圈上。
另一方面,NAFEMS 長年在工程模擬社群中的觀察也一再指出,模擬的價值不只來自求解速度,而是來自建模品質、驗證流程與結果可信度。接觸建模恰好是這三者的交會點:一旦接觸處理粗糙,速度再快,結果也未必能支撐決策。
換句話說,接觸不是「Abaqus 進階功能」,而是決定大型裝配模擬能否真正落地的能力分水嶺。
從除錯到方法論:面對接觸穿透,工程師該怎麼判斷?
與其盲目調參,不如建立一套更有系統的判斷順序。
第一層:先確認是不是幾何與初始化問題
優先檢查:
- 初始接觸區是否已有局部干涉
- 間隙是否與設計意圖一致
- 法向方向是否正確
- 殼面、薄壁與邊界區域是否存在不連續
- 是否有不該進入接觸搜尋的邊或面
這一步的重點不是「讓它先跑起來」,而是先確認模型的接觸初始狀態符合物理。
第二層:再判斷是約束衝突,還是接觸剛度問題
若模型在一開始就大量 cutback、殘差劇烈震盪,且常伴隨負特徵值或警告訊息堆疊,通常要懷疑:
- 接觸對是否重疊
- Tie、Connector、Coupling 與 Contact 是否衝突
- 三重交會區是否被重複限制
- 接觸剛度是否過高導致病態矩陣
第三層:最後才去調整演算法與求解策略
當幾何與約束結構都合理後,再考慮:
- penalty / augmented Lagrange / kinematic 的取捨
- small sliding 或 finite sliding 的選擇
- 接觸穩定化與步長控制
- 是否使用非對稱求解器
- 是否需在局部區域改用更高精度接觸設定
這樣的順序很重要,因為很多收斂問題其實不是演算法本身不夠強,而是模型先天條件已經讓任何演算法都難以發揮。
Abaqus General Contact:為什麼它能改變多體接觸的實務門檻?
當模型從兩三個接觸對,擴展到幾十、幾百個零件時,傳統手動定義接觸對的方式很快就會失去可維護性。這也是 Abaqus General Contact 真正有價值的地方。
依據 SIMULIA 公開技術文章,Abaqus/Standard 目前推薦優先使用 general contact,原因包括:
- 採用 surface-to-surface 接觸離散,提高接觸品質
- 可避免 node-to-surface 常見的 snagging 與 chattering 問題
- 支援 edge-to-face、edge-to-edge、vertex-to-face 等補充接觸型式
- 預設適合 finite sliding 的接觸追蹤
- 對大型、多接觸體模型更容易建立一致的接觸框架
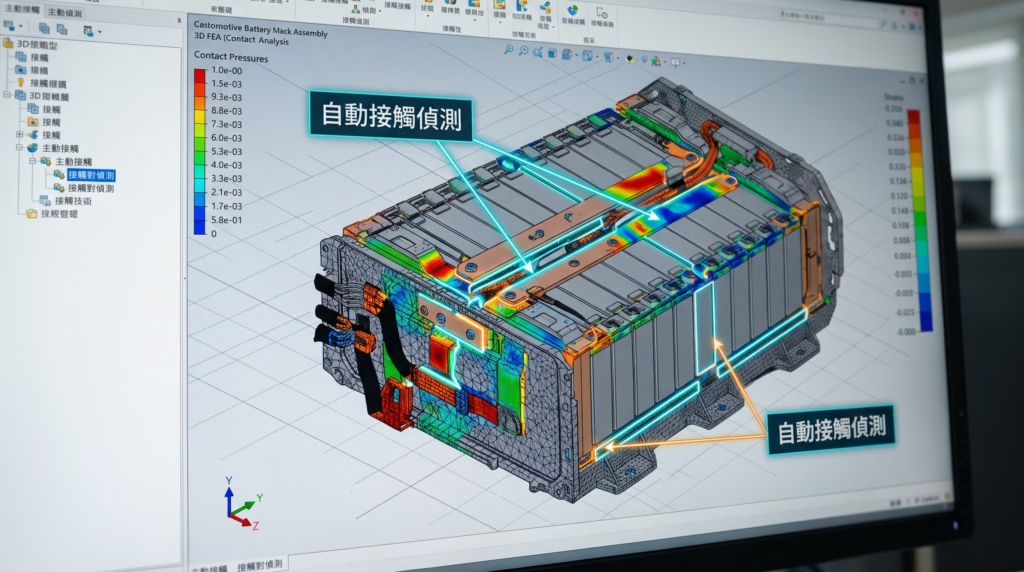
對工程團隊來說,它帶來的不是單一功能,而是工作流程的改變:
- 減少手動漏設接觸的風險
- 降低主從面挑選錯誤的維護成本
- 讓多體接觸的定義更接近模型層級管理,而不是零碎局部修補
- 提升模型重複使用與版本管理效率
當接觸定義從「一組一組手動 patch」轉成「以整體規則驅動」,大型裝配體模擬才更有機會走向標準化與可複製。
Global Bonding:不只是取代 Tie,而是重新定義大裝配黏合策略
對許多裝配模型來說,並不是所有界面都需要分離與滑動。有些區域本來就是永久連接、膠合、焊接或等效黏結。傳統做法常用 *TIE 來處理,但在大型模型中,Tie 也常帶來兩個老問題:
- 容易與其他約束疊加,形成 over-constraint
- 某些殼-實體連接情境下,旋轉自由度處理不夠理想
SIMULIA 近期公開介紹的 Global Bonding,其價值正在於:把「整體黏合」從局部剛性綁定,提升成與 general contact 同層級的介面管理方式。根據公開資訊,它具備幾個值得注意的方向:
- 利用通用接觸搜尋機制管理永久性黏合
- 有助降低傳統 Tie 在大型裝配中的過度約束風險
- 可更自然地處理殼與實體之間的連接行為
- 為後續介面力輸出與失效模擬保留更大彈性
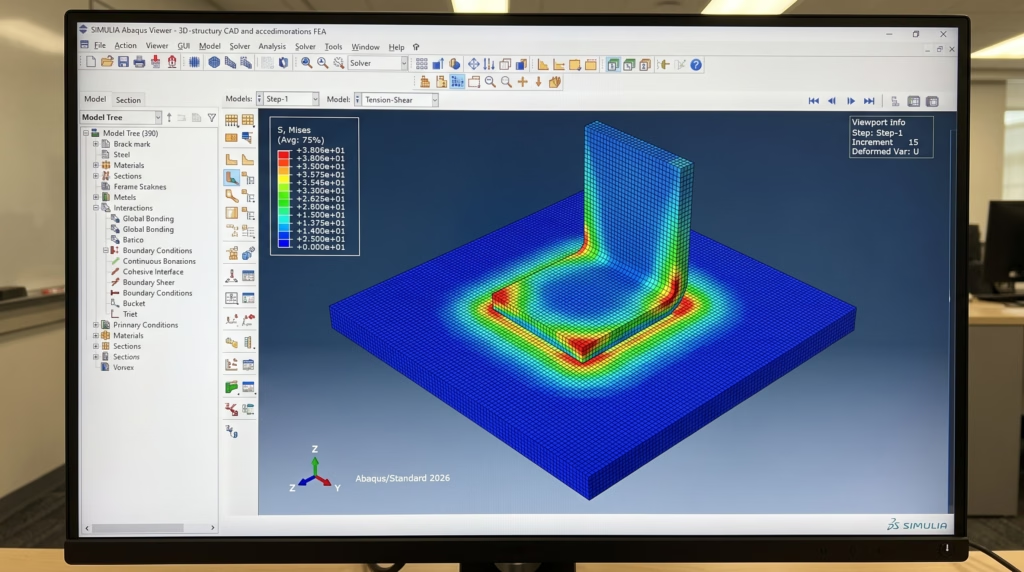
這一點特別重要。因為當工程團隊想從「連接了沒」進一步走向「連接得夠不夠穩」「介面何時失效」時,模型就需要的不只是拘束,而是可觀測、可輸出、可延伸到損傷與破壞的介面描述能力。
一個更貼近實務的案例框架:連接器/卡扣裝配為什麼常常失敗?
假設今天要模擬一個包含塑膠卡扣、金屬支架與薄壁殼件的裝配行為,目標是評估插裝力、最大主應變與裝配後殘留應力。
這種模型之所以常失敗,通常不是因為材料卡不準,而是因為同時踩中了接觸的三大地雷:
- 多體交會區很多:卡扣、肋、孔邊、止擋面同時互動
- 幾何尖角明顯:很容易在邊角位置出現局部卡滯
- 載入過程是大滑移:接觸點一路移動,不是固定壓一下就結束
若沿用傳統 contact pair 手動定義,工程師常會遇到:
- 漏掉某些潛在接觸面
- 主從面方向難以維護
- 局部 Tie 與接觸一起限制同一區域
- 初始微小干涉在第一步就引發不合理高反力
相對地,若改以 general contact 為基礎,並先完成初始接觸檢查、排除不必要邊緣接觸、只在必要區域保留局部高精度設定,整體成功率通常會明顯提升。
這類案例的重點不是「某個參數神奇有效」,而是你是否用對了接觸管理層級。
實務建議:想降低穿透與不收斂,至少先做這 6 件事
1. 先做 Data Check,不要直接硬跑正式分析
正式求解前先檢查初始接觸狀態,常常能提前抓出最致命的 overclosure 熱點。
2. 優先檢查 COPEN、CSTATUS 等接觸輸出
不要只盯殘差曲線。很多問題其實從接觸狀態變數就能更快定位。
3. 大模型優先考慮 General Contact
當接觸面數量一多,手動 contact pair 很容易出錯,也難以維護。
4. 把 Tie、Coupling、Connector 與 Contact 的邏輯分清楚
最怕的不是接觸太少,而是不同約束把同一塊區域重複限制。
5. 摩擦不要一開始就設太複雜
若目標是先確認收斂路徑,可先從較簡化的摩擦設定開始,再逐步增加真實性。
6. 把「可接受穿透」當成工程判斷,而不是宗教爭論
在很多大型非線性問題裡,關鍵不是數學上絕對零穿透,而是穿透是否夠小、是否不影響設計判斷、是否能換來更高的整體穩定性。
結語:真正成熟的多體接觸能力,不是把模型算過,而是把決策算準
面對日益複雜的產品裝配、熱機耦合、非線性材料與多體交互作用,接觸問題早已不是單純的求解技巧,而是工程組織能否把模擬真正用於設計決策的關鍵能力。
當團隊對接觸演算法、初始化控制、接觸追蹤與整體建模策略有足夠理解,就不需要再靠反覆試錯來碰運氣,也不必為了讓模型勉強收斂而犧牲關鍵幾何與真實邊界條件。
這也是複雜多體接觸模擬真正的價值:把算力從無止盡的除錯,轉化成更可靠的設計判斷。
如果您的團隊正面臨裝配體穿透、接觸顫振、黏合約束衝突,或希望建立更穩健的非線性接觸分析流程,SIMULIA Abaqus 的 General Contact 與新一代整體黏合能力,正是值得優先評估的技術方向。
想把「模型算得過」升級為「結果能決策」? 歡迎進一步盤點您目前的接觸建模流程、典型失敗案例與分析目標,從演算法選型、模型初始化到大型裝配體接觸規範,一次把多體接觸分析的方法論建立完整。